应变传感器可将机械变形转化为电信号,是可穿戴电子、运动监测、人机交互领域的核心器件。传统金属箔式应变传感器刚度大、延展性差,难以适配柔性可穿戴场景。基于深共晶溶剂(DES)与可聚合深共晶单体(DEM)的共晶凝胶与干离子弹性体,兼具高离子导电性、良好柔性与环境稳定性,成为新一代柔性应变传感器的理想材料。
现有共晶凝胶传感器多采用注塑模具法制备,受限于模具几何形状,定制化成本高、周期长,难以实现复杂结构与个性化制备。3D打印凭借无模具、设计自由度高、快速原型化的优势,为柔性传感器定制化制造提供了全新路径。
然而,DES/DEM体系本征为低粘度牛顿流体,无法直接用于直接墨水书写(DIW)3D打印,需添加流变改性剂构建可打印凝胶。已报道的纤维素、卡波姆等有机改性剂存在性能局限,而气相二氧化硅作为无机纳米填料,可通过氢键与范德华力构建物理网络,是极具潜力的流变调控介质,但在DEM体系中的3D打印适配性尚未被系统研究。
本研究以氯化胆碱-丙烯酸DEM为基体,引入气相二氧化硅纳米颗粒作为流变改性剂,构建无化学交联剂的可打印物理凝胶墨水,通过DIW 3D打印制备结构化器件,经UV原位聚合得到干离子弹性体应变传感器,系统考察其流变行为、力学性能、导电特性与传感性能,验证其在可穿戴运动监测中的应用潜力。
工艺特点: 墨水制备全程无需添加化学交联剂,仅依靠气相二氧化硅的物理网络实现打印适性;UV固化后通过丙烯酸聚合形成化学交联的弹性体网络,实现“物理凝胶打印—化学网络固化”的两步成形。
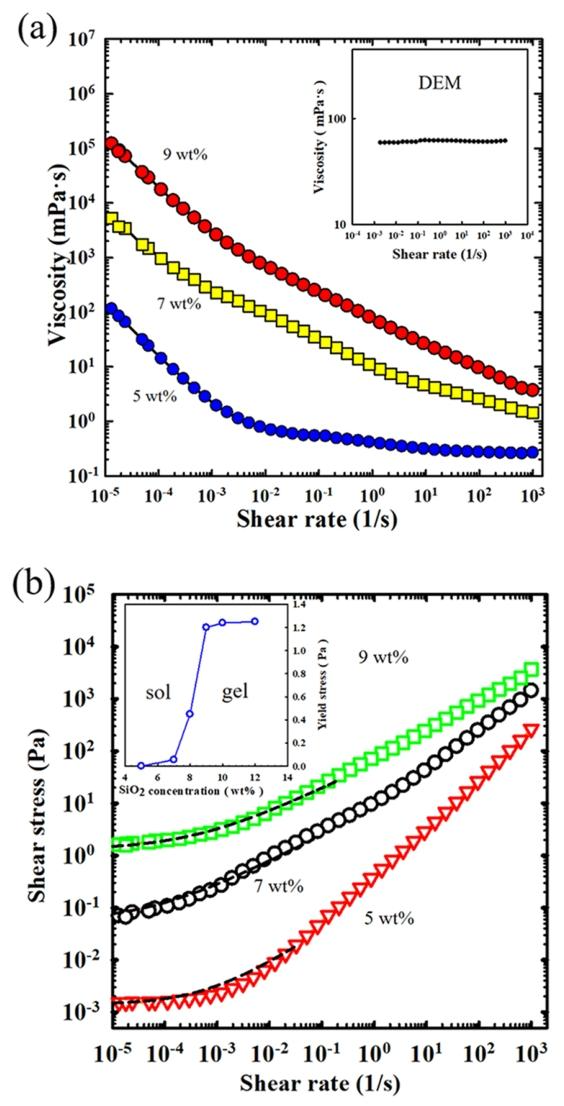
纯DEM为牛顿流体,粘度约60 mPa·s,与剪切速率无关。加入气相二氧化硅后,体系转变为非牛顿流体,呈现显著剪切变稀行为;粘度随二氧化硅含量升高而增大。
所有体系均存在明显屈服应力,符合Herschel-Bulkley模型。屈服应力随二氧化硅含量呈现三阶段变化:
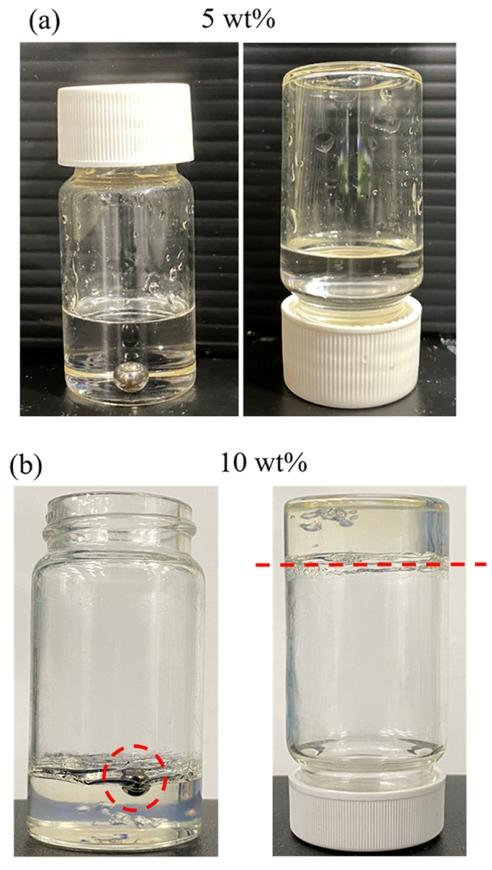
落球实验与倒置试管实验证实:5 wt%二氧化硅体系钢球快速下沉、倒置流动,呈液态;10 wt%体系钢球悬浮、倒置不流动,呈自支撑凝胶态,与流变测试结果一致。
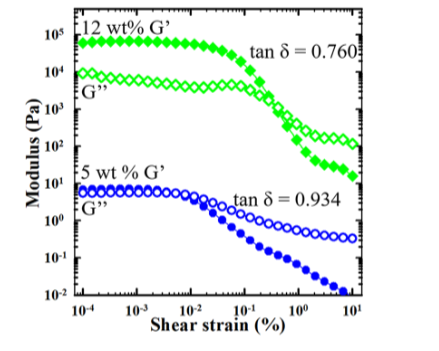
振幅扫描测试显示:5 wt%与12 wt%体系在线性区均呈现G' > G'',具有弱凝胶特征;12 wt%体系模量更高、流动点更晚,网络更稳固。
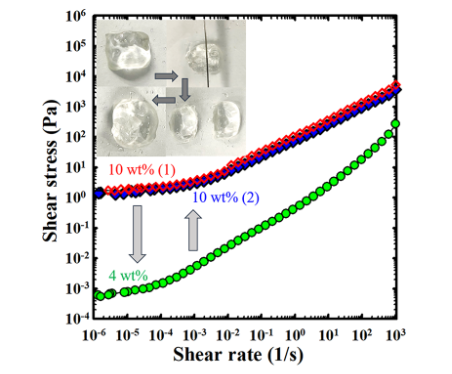
稀释-再浓缩实验证实:将10 wt%凝胶用DEM稀释至4 wt%,屈服应力消失;重新补加二氧化硅至10 wt%,屈服应力与tanδ基本恢复原值,证明该凝胶为物理凝胶,溶胶-凝胶转变完全可逆。
切开的凝胶断面可自行融合,具备自修复特性,有利于打印过程中丝材间的结合,避免挤出断裂。
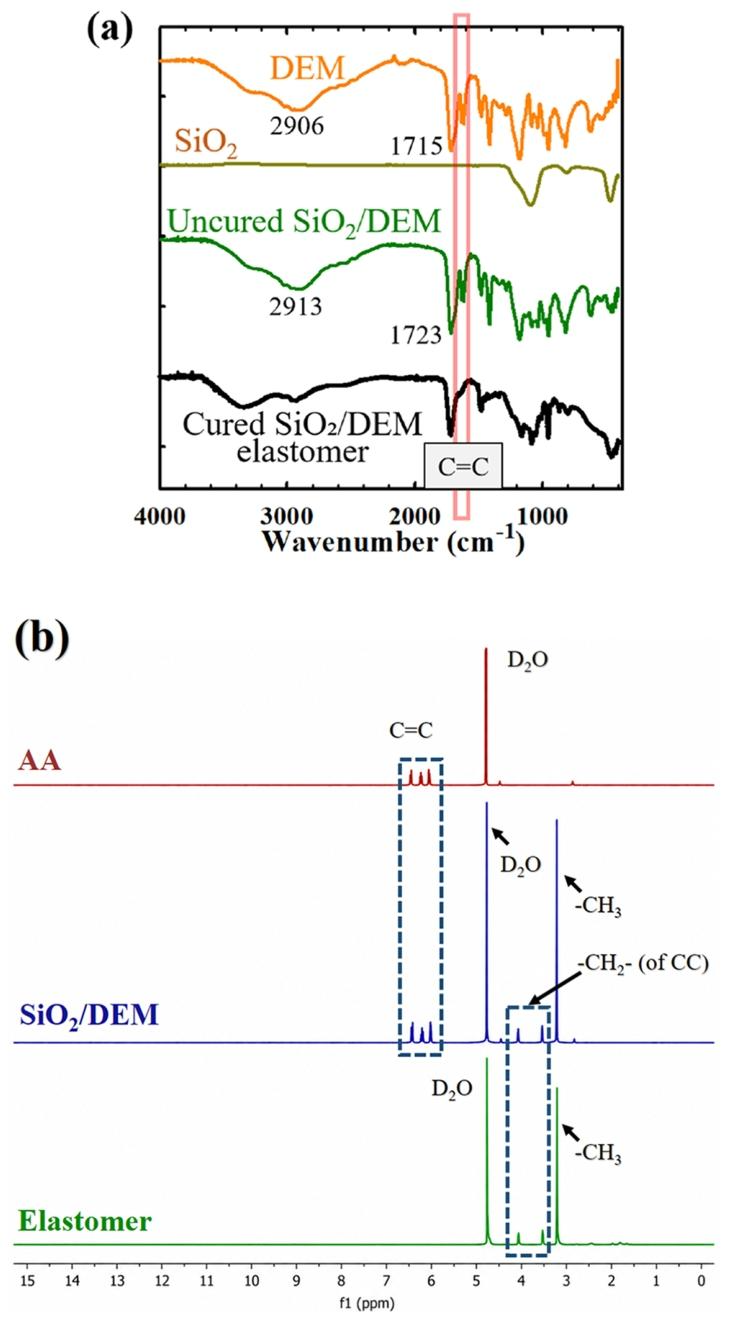
FTIR光谱显示:固化后C=C双键特征峰完全消失,证实丙烯酸已完全聚合为PAA;NMR谱图同样显示乙烯基质子信号消失、烷基峰出现,验证聚合反应完全。
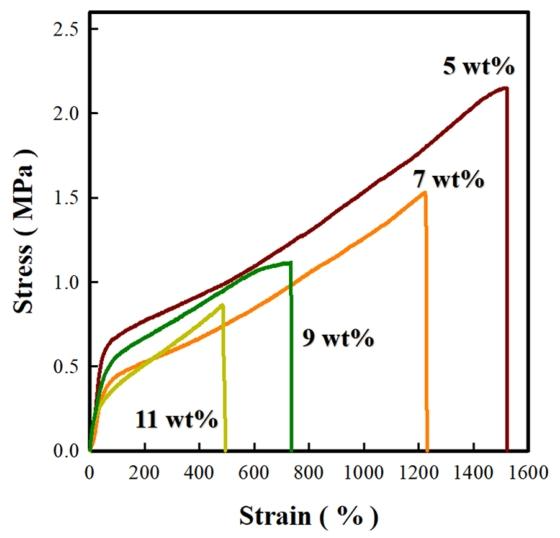
9 wt% SiO₂弹性体断裂强度约1.1 MPa,断裂伸长率约730%。二氧化硅含量对固化弹性体力学性能呈现与物理凝胶相反的趋势:
推测机制:高含量二氧化硅一方面淬灭自由基降低交联效率,另一方面物理网络限制单体与链段运动,阻碍连续PAA网络形成。
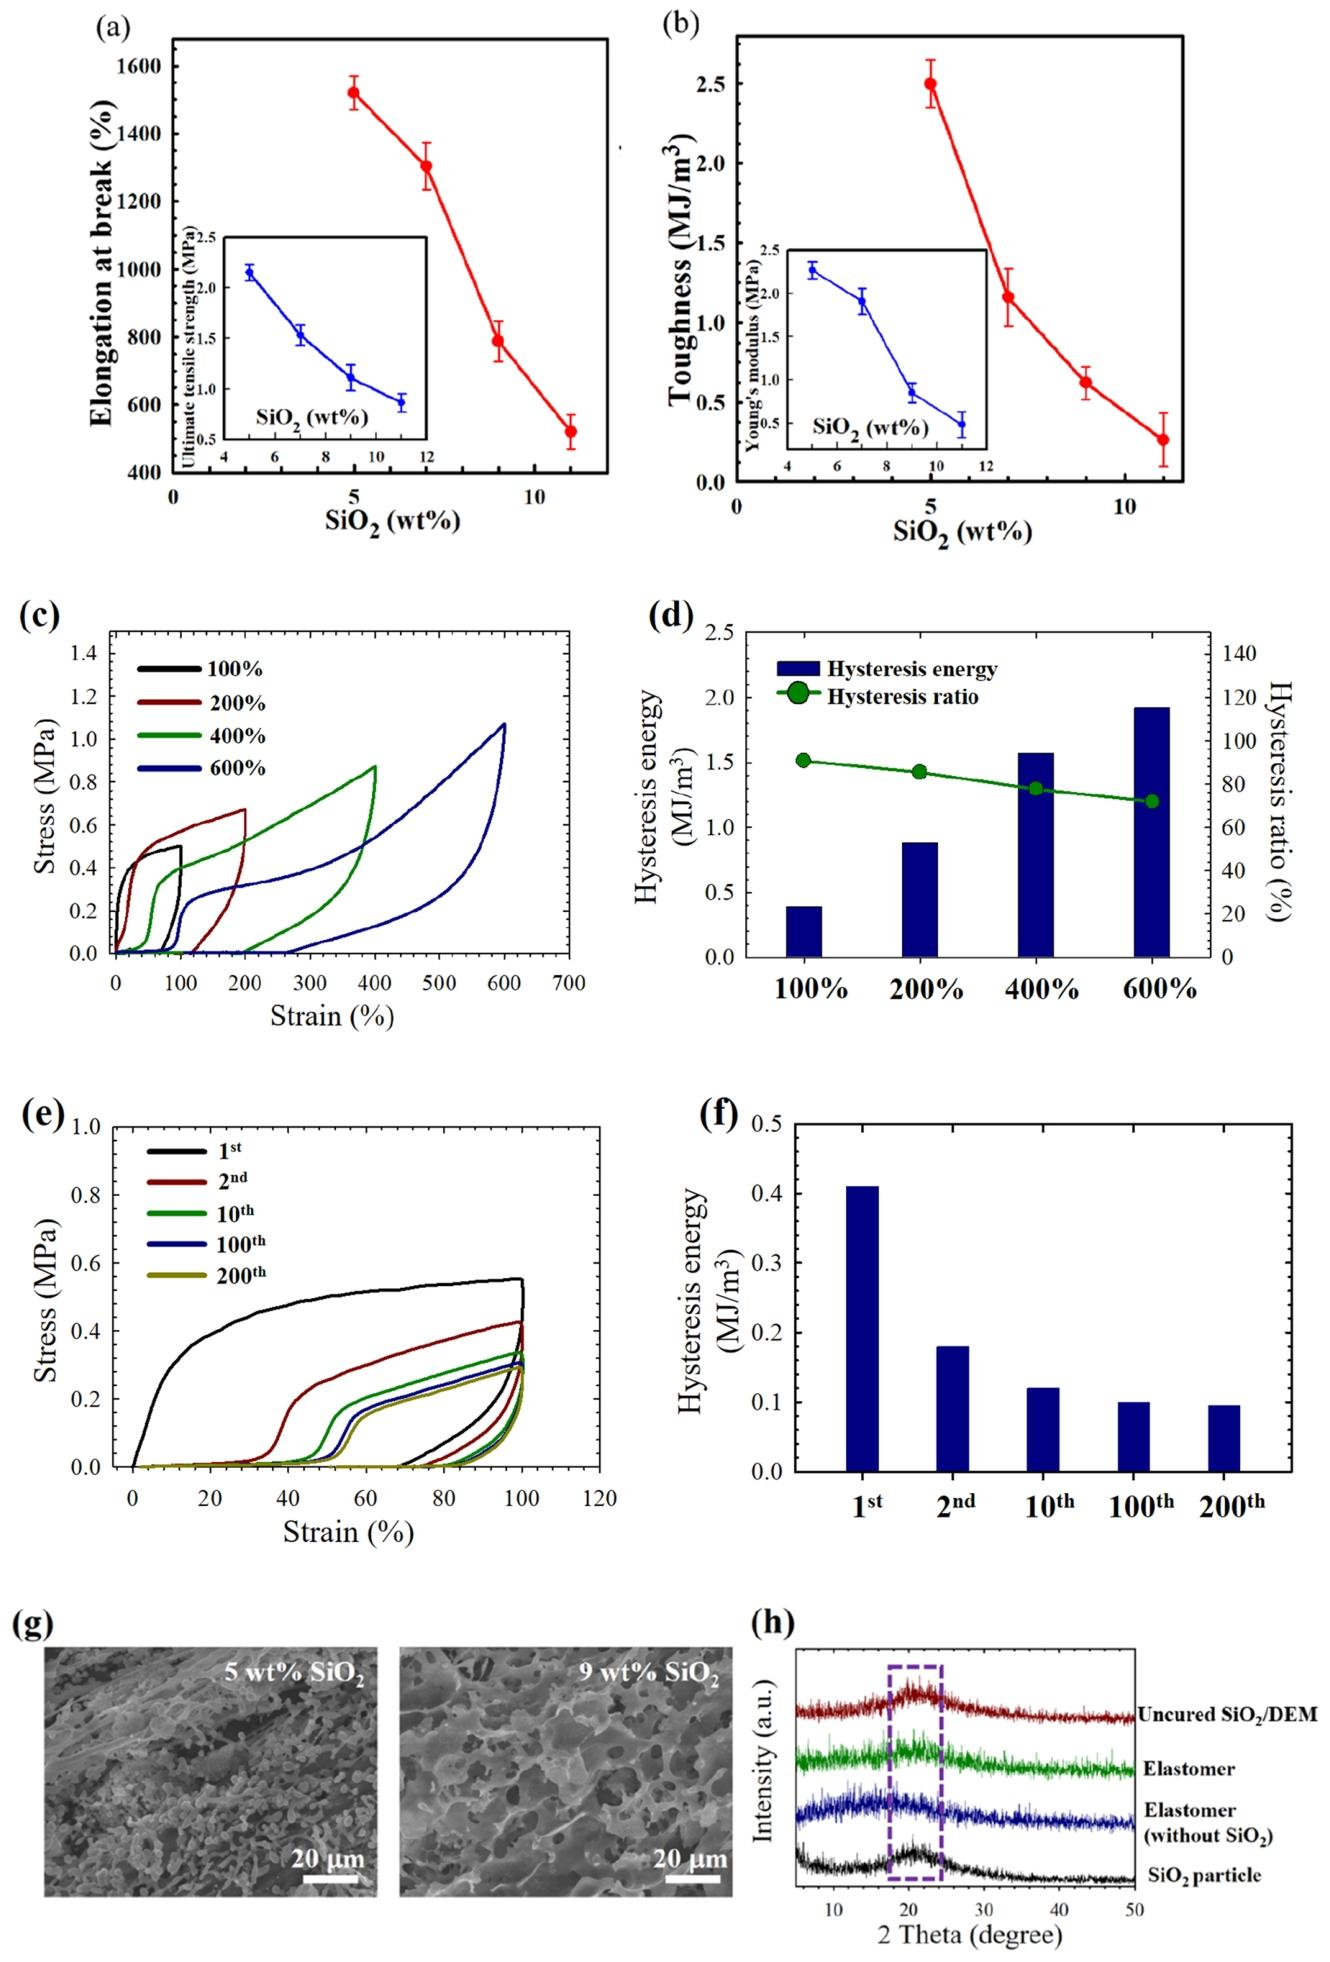
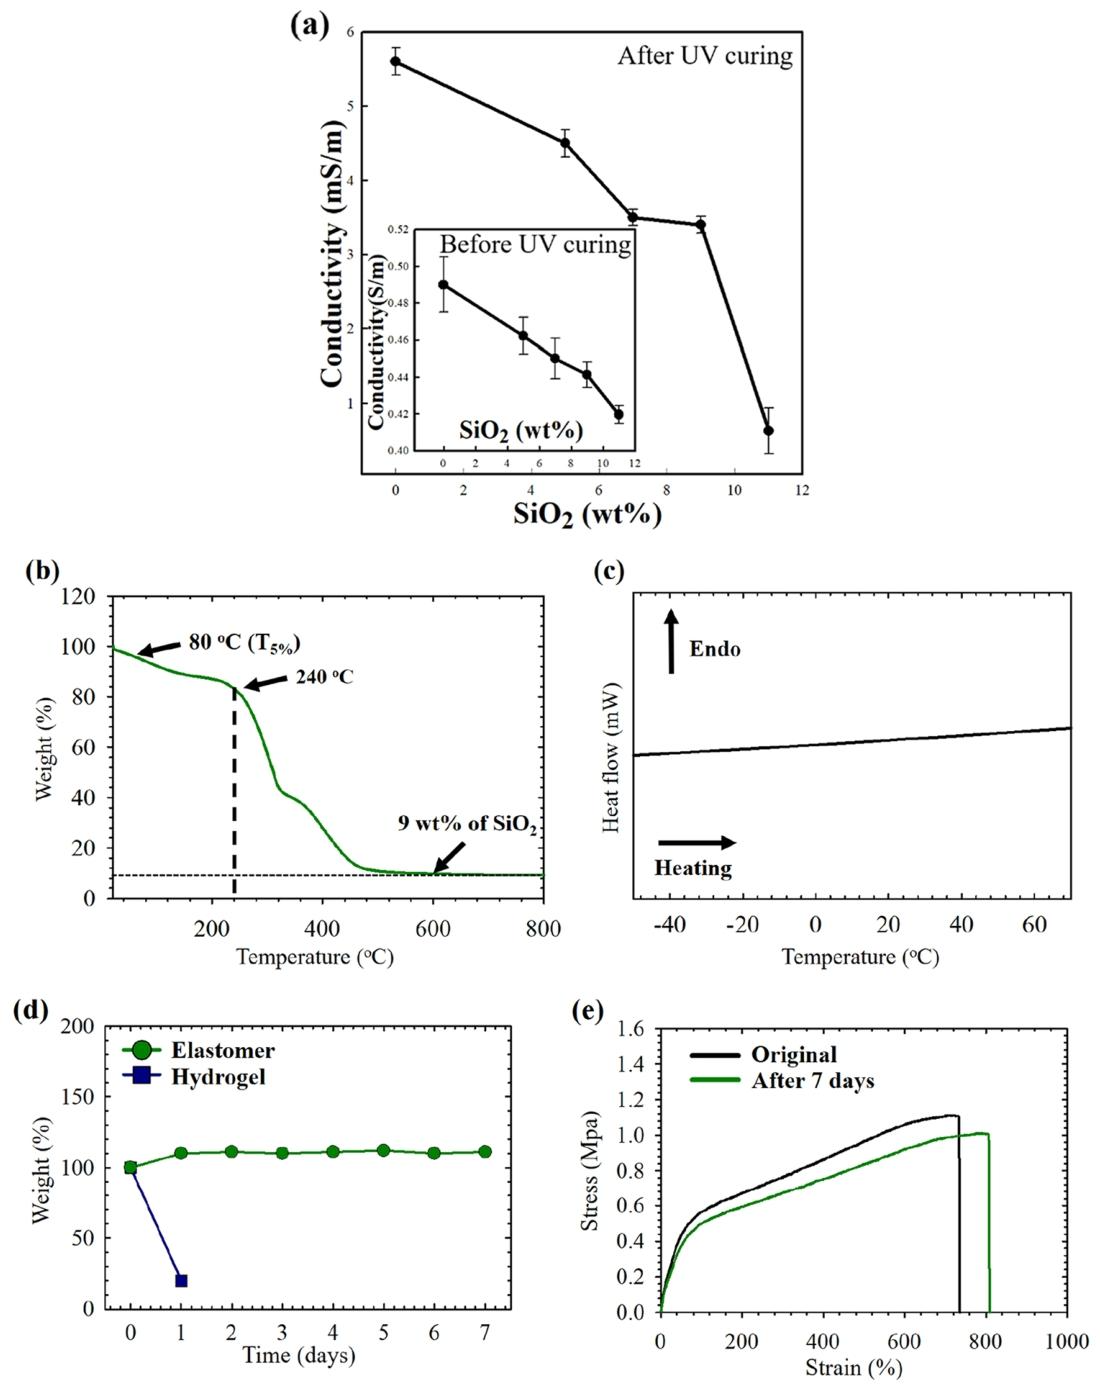
未固化物理凝胶与固化弹性体的电导率均随二氧化硅含量升高而下降,源于硅网络增加了离子传输迂曲度。固化后电导率约为固化前的1/10,但仍满足应变传感需求。
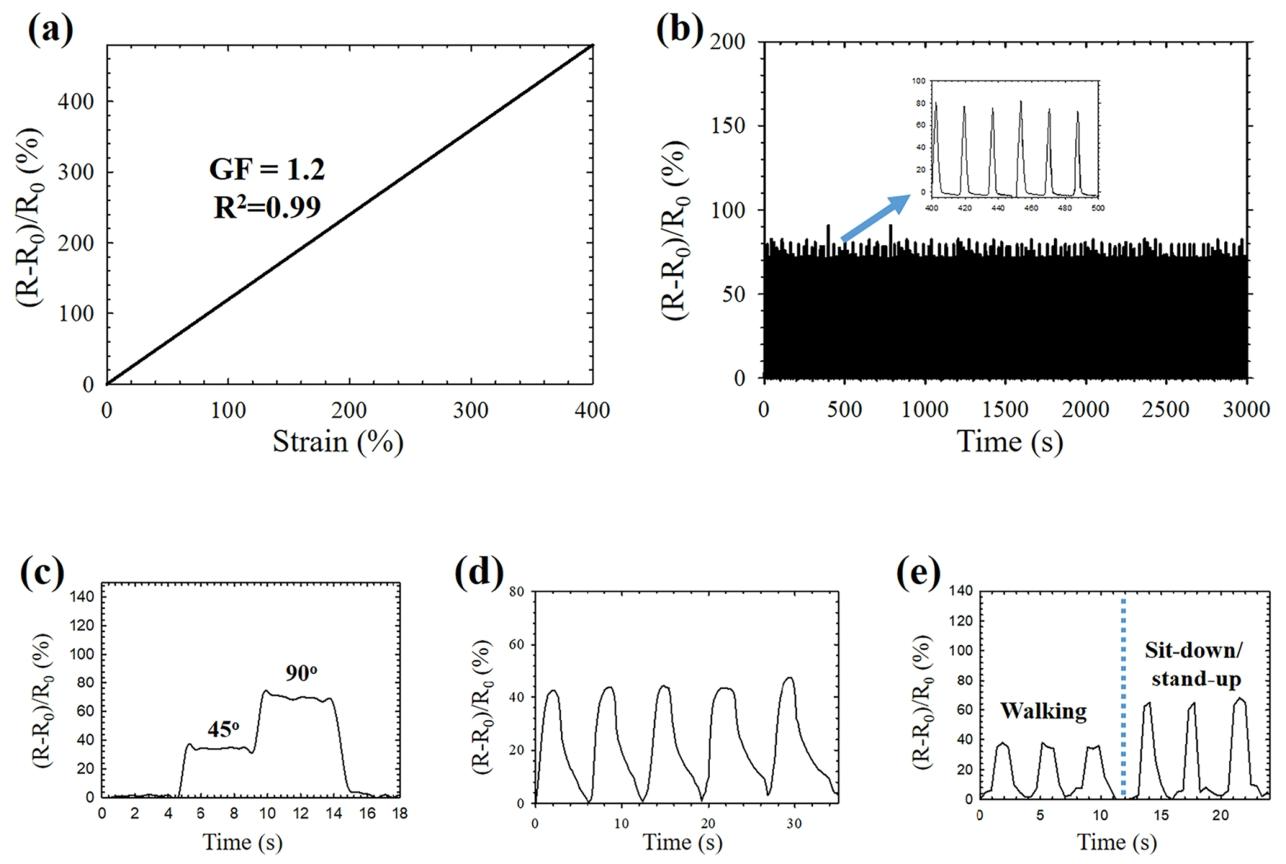
以9 wt%配方为代表制备传感器,0~400%应变区间内灵敏度因子GF=1.2,与已报道的共晶凝胶/离子凝胶传感器处于相当水平。
100%应变下200次拉伸-释放循环,电阻响应稳定,无明显漂移与衰减,长期服役可靠性良好。
传感器贴附于手指、膝盖等部位,可清晰分辨不同弯曲角度、快速屈伸以及行走、坐立站起等动作的电阻信号变化,具备可穿戴运动监测的实用能力。
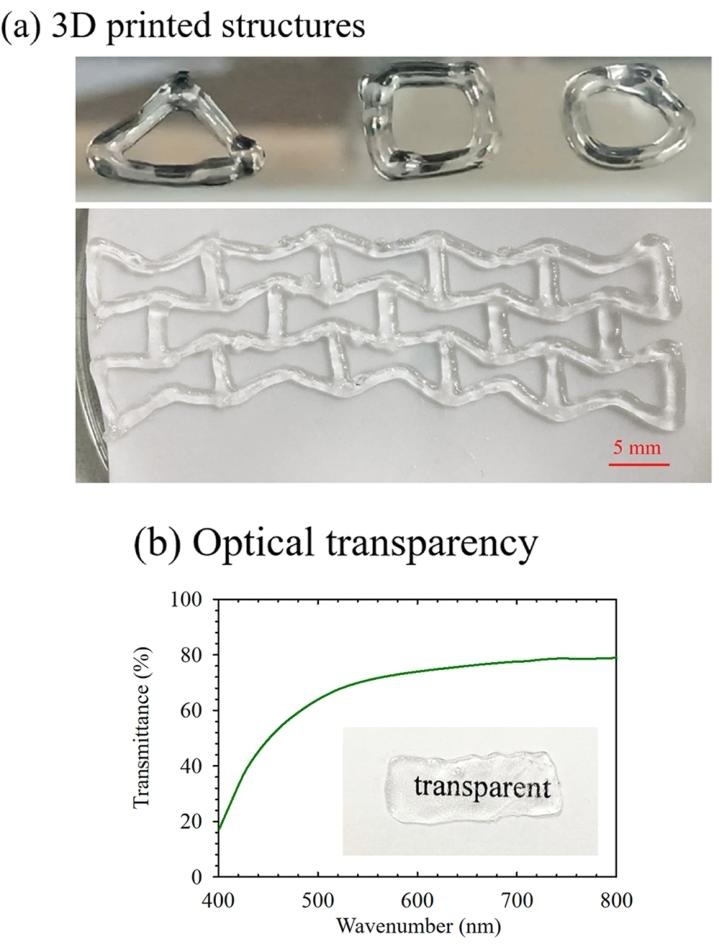
采用9 wt% SiO₂墨水成功打印三角形、方形、圆环形环以及拉胀框架等多种几何结构,线宽约2 ± 0.3 mm。固化前结构即具备良好完整性,打印保形性优异。
固化后弹性体可见光透过率最高达78%,具备良好光学透明性,可适配透明电子、可视化传感等场景。
1. 墨水体系创新 首次以气相二氧化硅为流变改性剂,构建了无化学交联剂的DEM基可打印物理凝胶,剪切变稀与屈服应力特性适配DIW工艺,且凝胶具备可逆性与自修复性。
2. 工艺路径可行 建立“物理凝胶DIW打印 + UV原位聚合固化”的两步成形路线,可制备复杂三维结构,固化后得到透明、柔性、导电的干离子弹性体。
3. 性能可调可控 通过二氧化硅含量可同步调控墨水流变与固化弹性体的力学、电学性能;9 wt%为打印适性与传感性能的最优平衡点。
4. 传感性能优异 传感器GF=1.2,200次循环稳定,可准确识别手指弯曲、膝盖运动等人体动作,适用于可穿戴健康监测。
5. 环境稳定性好 干离子弹性体相较于水凝胶具备更优的抗失水与储存稳定性,宽温域无晶化,拓展了实际应用场景。
6. 应用前景 该材料体系与打印工艺为柔性可穿戴电子、个性化应变传感器提供了绿色、低成本、定制化的制备方案,后续可拓展至自修复、抗冻、多功能集成等方向。
英文标题:3D-Printed Wearable Strain Sensors Utilizing Deep Eutectic Solvents and Fumed Silica Nanoparticles
作者:Hsin-Pei Ho, Trung Hieu Vo, Thi My Tien Nguyen, Yu-Jane Sheng*, Heng-Kwong Tsao*
单位:台湾大学化学工程学系;国立中央大学化学与材料工程学系
发表期刊:Langmuir 2026, 42, 25321−25333
DOI:10.1021/acs.langmuir.6c04150
发表时间:2026年8月21日在线发表
基金支持:中国台湾国家科学及技术委员会(NSTC)资助
开放获取:CC-BY 4.0 许可
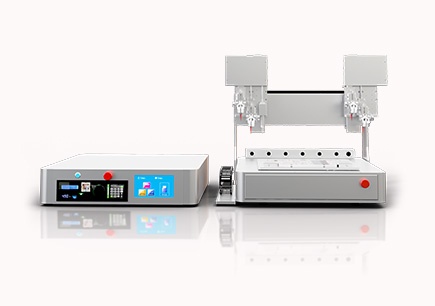
全面解析森工DIW墨水直写3D打印机在该类研究中功能匹配情况及需定制功能,帮助用户更好地选择合适的3D打印设备及功能模块。
由于小编学识所限,文中内容难免存在疏漏或不足之处。若您发现任何错误或值得商榷的观点,恳请不吝指正,
小编将第一时间修正完善。感谢您的包容与支持!
本文内容来源于网络公开素材,发布的目的在于学术交流、研讨分享,
如相关内容涉及侵权,请联系我们,将第一时间下架内容!
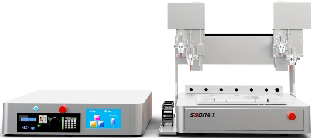

DIW 墨水直写3D打印机如何实现多材料与梯度材料打印?

DIW 墨水直写3D打印机主要应用于哪些场景?

DIW 墨水直写3D打印机如何保证挤出的均匀性与稳定性?

DIW墨水直写3D打印与 FDM、SLA 技术有何区别?

森工科技AutoBio系列DIW直写3D打印机的模块化拓展包括哪些内容?

DIW 墨水直写3D打印机能否打印活细胞?